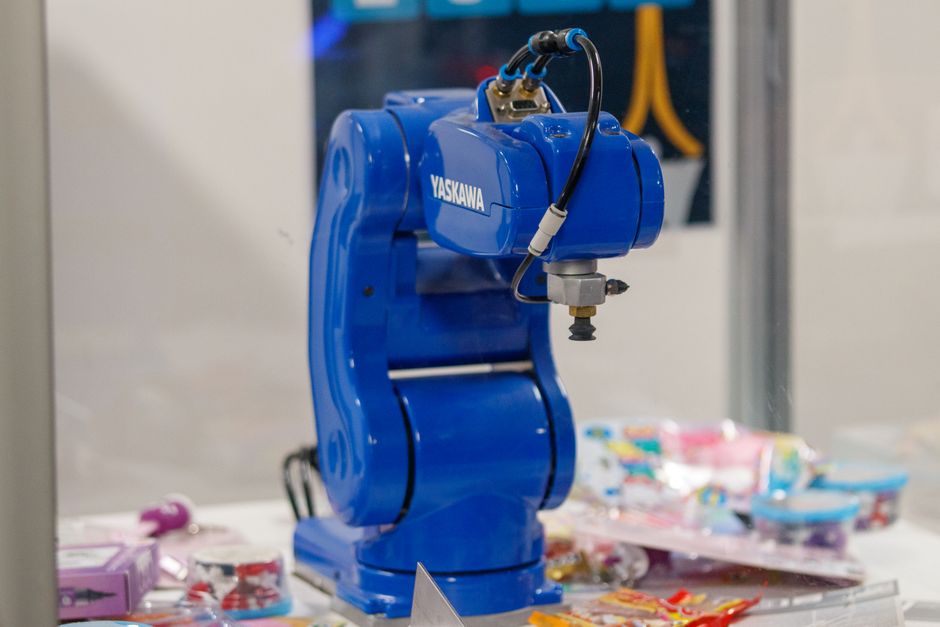
앤트로픽이 인공지능(AI) 에이전트용 하드웨어 표준 MHS의 연구 프리뷰를 27일 열었다. 두산로보틱스는 로봇팔 품질검사와 다중 로봇 조율을 시험하는 론치 파트너로 이름을 올렸다.
모델 하드웨어 표준(MHS)은 프로그래밍 인터페이스가 있는 장비를 묶는 드라이버 사양이다. 앤트로픽은 공식 블로그에서 온도 읽기·설정 같은 읽기·쓰기 명령을 공통 형식으로 처리한다고 밝혔다. 전용 번역 프로그램 없이 장비와 에이전트가 네트워크에서 서로를 찾게 하는 구조다.
제어 통로는 모델 컨텍스트 프로토콜(MCP), 명령줄, 코드 파일(API) 세 갈래다. MCP는 2024년 11월 나온 모델-도구 연결 규격이다. MHS는 MCP를 대체하지 않고, 그 호출이 현미경과 로봇팔에 닿게 하는 물리 계층이다.
표준은 특정 모델에 묶이지 않는다. 클로드가 아닌 에이전트 하네스도 같은 규격으로 장비를 다룰 수 있다고 회사는 설명했다. 드라이버에는 로봇팔 무게, 가동 범위, 강제 안전 한계처럼 코드만으로는 알기 어려운 기계 특성이 자연어 태그로 붙는다.
개발은 하워드휴스의학연구소(HHMI) 재넬리아 연구캠퍼스와의 협업에서 시작됐다. 회사는 실험실·공장 장비 연동이 수 주에서 수 개월 걸리던 일을 수 시간·수 분으로 줄인다고 했다. 지금은 신청을 받아 제한적으로 열고, 오픈소스 전환 시점은 밝히지 않았다.
초기 수치는 파트너와 앤트로픽이 공개한 자체 실험값이다. 중성원자 양자컴퓨터 업체 퀘라는 레이저 잠금 회복을 사람 개입 없이 99.3% 성공했다고 적혀 있다. 카네기멜런대는 서로 다른 인터페이스의 액체 핸들러·플레이트 리더·로봇팔·카메라를 묶어 용량-반응 실험을 기존보다 약 3배 빠르게 돌렸다.
제넨텍은 단백질 농도 측정(BCA) 절차에서 액체 핸들러와 로봇팔, 플레이트 리더를 한 에이전트가 조율하는 개념 검증을 했다. 워싱턴대는 로봇팔과 액체 핸들러 사이 플레이트 전달이 충돌 없이 이뤄지도록 연동했다.
하드웨어 초기 명단에는 두산로보틱스 외에 △아마존웹서비스(AWS) 스트랜즈 로봇스 △오토마타 △다나허 △MBF바이오사이언스 △키아젠 △테칸 △유니버설로봇이 올라 있다. 허깅페이스는 르로봇 라이브러리에, 라즈베리파이는 카메라 드라이버 시험 이후 제품군에 지원을 넣는다고 했다.
두산로보틱스가 내놓은 별도 설명은 확인되지 않았다. 공지는 제품 판매나 공장 배치가 아니라 드라이버 시험이라고 못 박는다. 에이전트가 이 팔을 돌리려면 무게와 속도, 각도 한계가 MHS 파일에 먼저 적혀 있어야 한다.
피지컬 AI 경쟁은 비전-언어-행동(VLA) 모델이 관절을 직접 출력하는 쪽과, 시뮬레이션 학습 스택에 몸이 붙는 쪽으로 갈려 있었다. MHS는 그 아래 계층이다. 장비가 에이전트에게 자기 능력과 한계를 어떻게 알릴지의 공통 소켓에 가깝다.
한계도 공지에 적혀 있다. 프로그래밍 인터페이스가 없는 장비는 아직 대상이 아니다. 클로드는 글과 이미지로 물리 세계를 배웠기 때문에 공간 추론에 한계가 있고, 전문가 감독이 필요하다고 회사는 밝혔다.
제넨텍 실험에서는 시료 거품을 소프트웨어 버그로 오인하는 실수를 사람이 바로잡아야 했다. 시연에서는 안전 범위 밖 이동 명령을 드라이버가 거부하는 장면이 나왔다.
앤트로픽은 프리뷰 기간에 물리 안전 평가를 보강한 뒤 오픈소스 시점에 배포 지침을 공개하겠다고 했다. 참가 신청은 전용 사이트에서 받는다.
 detail.press

댓글 남기기